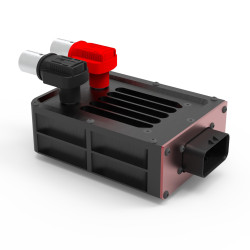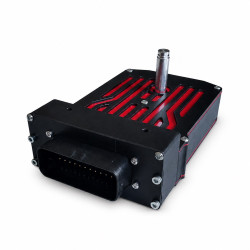
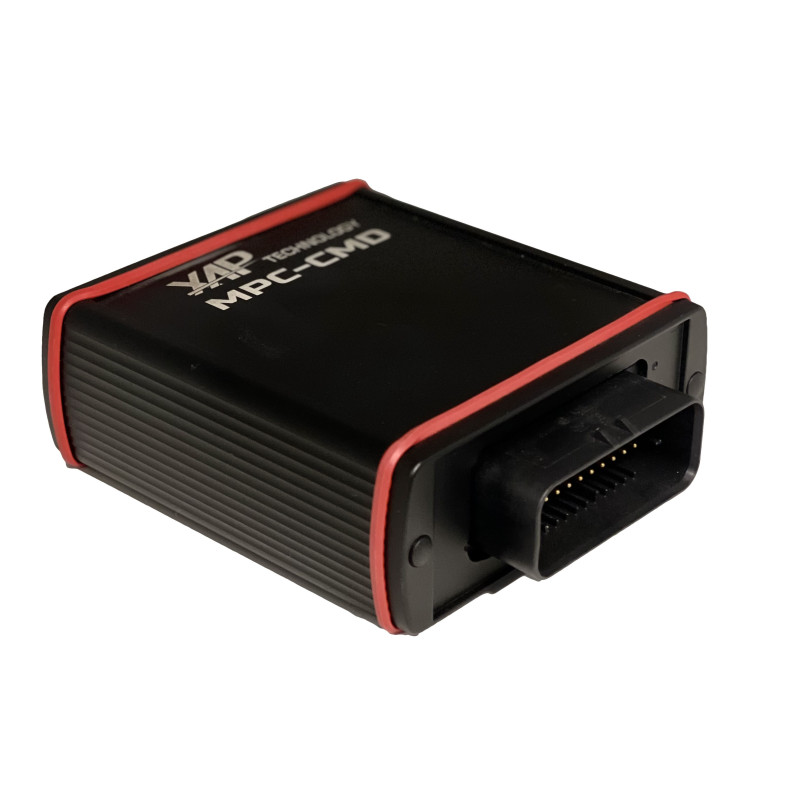


La MPC Command de XAP Technology est l’unité de commande centrale du système Modular Power Control destiné au sport automobile et aux plateformes électrifiées. Elle coordonne des réseaux 12 V, 24 V et 48 V au sein d’une même architecture, tout en réunissant les interfaces nécessaires au pilotage et au diagnostic. Sa configuration sur PC et ses communications CAN/LIN facilitent l’adaptation du système aux fonctions de contrôle, aux auxiliaires et aux circuits de puissance du projet.
La MPC CMD permet de construire une distribution électrique évolutive autour de modules de puissance dédiés. XAP peut accompagner la définition de l’architecture, la configuration des fonctions et l’intégration des communications afin d’adapter le système aux contraintes du véhicule. L’unité accepte jusqu’à 15 entrées analogiques ou digitales 0–5 V selon la configuration, deux entrées thermocouple et deux commandes de relais marche/arrêt.
L’architecture MPC associe la gestion multi-tension, le diagnostic des états et des consommations, des paramètres de sortie configurables et des communications embarquées. Grâce à sa centrale inertielle embarquée, la MPC CMD peut également transmettre les données d’accélération directement sur le bus CAN ou remplir une fonction de sécurité au sein d’un système anti-retournement. Un enregistreur de données intégré peut compléter ce produit en option.
La MPC CMD concentre les commandes et les communications de l’architecture MPC. L’installateur peut répartir les entrées, les réseaux et les interfaces en fonction du projet, puis associer l’unité aux modules de puissance MPC.
Le connecteur J3 regroupe l’alimentation, les entrées thermocouple, les commandes, les liaisons CAN et LIN ainsi que les signaux partagés avec l’Ethernet ou la communication série. XAP peut aider à sélectionner les interfaces et les modules de puissance adaptés. Avant câblage, l’intégrateur doit confirmer la configuration retenue, le rôle des signaux multiplexés, les protections, la terminaison CAN et la compatibilité des équipements raccordés.
| Caractéristique | Valeur |
|---|---|
| Alimentation logique | Jusqu’à 75 V |
| Entrées analogiques / digitales 0–5 V | Jusqu’à 15 |
| Entrées de température TCK | 2 |
| Commandes de relais marche/arrêt | 2 |
| Alimentations 5 V | 2 (1 A) |
| CAN | 2 |
| LIN | 2 si aucune entrée digitale supplémentaire n’est utilisée |
| Ethernet | 1 si aucune entrée analogique supplémentaire n’est utilisée |
| Communication série RS232/RS485 | 1 si l’Ethernet n’est pas utilisé |
| Plateforme inertielle | Oui |
| Accéléromètre XYZ | Jusqu’à 16 g |
| Caractéristique | Valeur |
|---|---|
| Dimensions de la CMD | 129 × 108 × 42 mm |
| Masse de la CMD | 440 g |
| Broche | Signal |
|---|---|
| 1 | Alim_CMD |
| 2 | CAN1_H |
| 3 | TCK2_P |
| 4 | TCK2_N |
| 5 | 5V_OUT |
| 6 | GND |
| 7 | GND |
| 8 | GND |
| 9 | CMD1 |
| 10 | CMD2 |
| 11 | CMD3 |
| 12 | CMD4 |
| 13 | CAN1_L |
| 14 | CAN2_H |
| 15 | CAN3_H |
| 16 | LIN1 |
| 17 | CMD8 |
| 18 | CMD7 |
| 19 | CMD6 |
| 20 | CMD5 |
| 21 | CMD9 |
| 22 | CMD_OFF |
| 23 | CMD_ON |
| 24 | GND |
| 25 | CAN2_L |
| 26 | CAN3_L |
| 27 | TCK1_P |
| 28 | TCK1_N |
| 29 | CMD10 |
| 30 | EthRD− / RS485B / CMD14 |
| 31 | EthRD+ / RS485A / CMD13 |
| 32 | EthTD− / RS232RX / CMD12 |
| 33 | EthTD+ / RS232TX / CMD11 |
| 34 | LIN2 / CMD15 |
| 35 | CMD_RELAYEXT |
Les libellés séparés par des barres obliques correspondent aux fonctions alternatives visibles sur le brochage fourni.
| Référence | Désignation |
|---|---|
| PF0894 | MPC-CMD — unité de commande |
| PF0897 | MPC-17HS — module de 17 sorties de puissance associé au système MPC |
| PF0896 | MPC-24LP — module de 24 sorties basse puissance associé au système MPC |
| PF0895 | MPC-6HB — module de 6 demi-ponts, soit 3 ponts complets, associé au système MPC |
Vous aimerez aussi