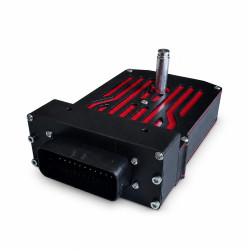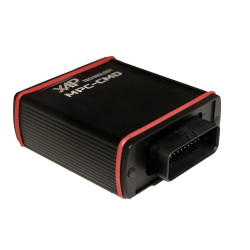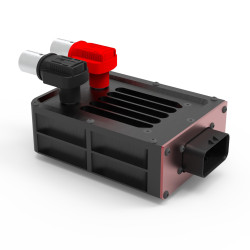


Le MC-110 de XAP Technology est un contrôleur moteur embarqué destiné aux véhicules de compétition et aux architectures électriques exigeantes. Il pilote des actionneurs tels que des vitres, sièges, volets, wastegates électriques ou systèmes aérodynamiques actifs. Ses commandes CAN, PWM et analogiques facilitent son adaptation au véhicule, tandis que ses retours de position, son diagnostic et la transmission des données sur le bus CAN simplifient la supervision du système.
L’intégrateur peut choisir une consigne issue du réseau CAN, de deux entrées PWM 0–5 V, de deux entrées analogiques 0–5 V ou de deux encodeurs AB/ABI, selon l’architecture du projet.
Le MC-110 peut renvoyer sur le réseau CAN les valeurs analogiques, la fréquence et le rapport cyclique des signaux PWM, ainsi que les valeurs d’encodeur. XAP peut ainsi accompagner la configuration du module et son intégration à l’écosystème électrique du véhicule.
Le MC-110 centralise les consignes, les retours capteurs et la commande des sorties moteur. XAP peut accompagner la définition de la configuration CAN et du câblage. Avant la mise sous tension, l’intégrateur doit confirmer l’affectation des sorties moteur, la stratégie de commande, les protections amont et la terminaison du réseau CAN pour l’application concernée.
Le module fonctionne sous une alimentation de 8 à 18 V et convient donc aux architectures nominales 12 V dans cette plage. Le connecteur Amphenol 451-02Y-1832-S50 regroupe les alimentations de puissance, trois lignes moteur, le CAN, les entrées analogiques et PWM, les voies encodeur A/B, la sortie 5 V. Le bus CAN accepte les débits jusqu’à 1 Mbit/s.
| Caractéristique | Valeur |
|---|---|
| Entrées analogiques | 2 entrées 0–5 V : ANA1 et ANA2 |
| Entrées PWM | 2 entrées 0–5 V : PWM_IN1 et PWM_IN2 |
| Entrées encodeur | 2 groupes AB ou ABI |
| Sorties moteur | 2 ponts en H 10 A protégés, à commande séparée ou couplée |
| CAN | Commande cible, retour de position, apprentissage en mode couplé, diagnostic et transmission des données d’entrée |
| Débit CAN | Jusqu’à 1 Mbit/s |
| Alimentation | 8 à 18 V |
| Sortie capteur | 1 sortie 5 V |
| Boîtier | Aluminium |
| Température de fonctionnement | −20 °C à +85 °C |
| Connecteur | Amphenol 451-02Y-1832-S50, 32 broches |
| Caractéristique | Valeur |
|---|---|
| Largeur | 110 mm |
| Hauteur | 80 mm |
| Épaisseur du boîtier illustrée | 25 mm |
| Hauteur maximale illustrée | 35 mm |
| Broche | Signal | Contact |
|---|---|---|
| 1 | VPWR | A |
| 2 | VPWR | B |
| 3 | MOT_A | C |
| 4 | MOT_A | D |
| 5 | MOT_B | E |
| 6 | MOT_B | F |
| 7 | GND | G |
| 8 | 5V_OUT | H |
| 9 | ANA2 | J |
| 10 | CAN_H | K |
| 11 | CAN_L | L |
| 12 | MOT_C | M |
| 13 | MOT_C | N |
| 14 | MOT_D | P |
| 15 | MOT_D | R |
| 16 | VPWR | S |
| 17 | VPWR | T |
| 18 | GND_PWR | U |
| 19 | GND_PWR | V |
| 20 | USB_EXT_VBUS | W |
| 21 | ENC1_A_IN | X |
| 22 | ENC1_B_IN | Y |
| 23 | ANA1 | Z |
| 24 | PWM_IN2 | a |
| 25 | ENC2_B_IN | b |
| 26 | ENC2_A_IN | c |
| 27 | USB_EXT_GND | d |
| 28 | GND_PWR | e |
| 29 | GND_PWR | f |
| 30 | USB_EXT_DP | g |
| 31 | PWM_IN1 | h |
| 32 | USB_EXT_DM | j |
| Référence | Désignation |
|---|---|
| PF0694 | MC-110 — contrôleur moteur électrique embarqué |